


Industrirobot
Varför välja HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Vårt företag är ett mekaniskt tillverkningsföretag, tidigare en fabrik för tillverkning av lyftmaskiner, etablerad 2005. Beläget i Qingyuan District, Baoding City, Hebei-provinsen, Kina, känd som hemstaden för lyftmaskiner, som täcker en yta på 3200 kvadratmeter, med avancerad produktionsutrustning och ett heltäckande kvalitetsledningssystem, är vi fast beslutna att ge kunderna högkvalitativa mekaniska tillverkningstjänster.
Professionellt tekniskt team
Vi har ett mycket kompetent team med stark teknisk styrka och över 100 erfarna medarbetare. Vi insisterar på kontinuerlig innovation och har en serie oberoende utvecklade tekniker och utrustning för precisionstillverkning.
Brett utbud av produkter
Våra produkter täcker olika mekanisk utrustning, såsom skydd mot fall, elektroniska vågar, manipulatorarmar, etc; Samtidigt kan vi också skräddarsy produktionen efter kundens behov.
Kvalitetssäkring
Vi följer strikt kraven i ISO9001 kvalitetsledningssystem för produktion, och alla produkter har klarat CE-certifiering, med en hög marknadsandel. Samtidigt har vi också avancerade produktionslinjer för att förse kunder med högkvalitativ mekanisk utrustning.
Professionell service
Vi tillhandahåller utmärkt service efter försäljning, spårar användning och ger positiv feedback. Vi svarar snabbt inom 24 timmar och ger kunderna lösningar.

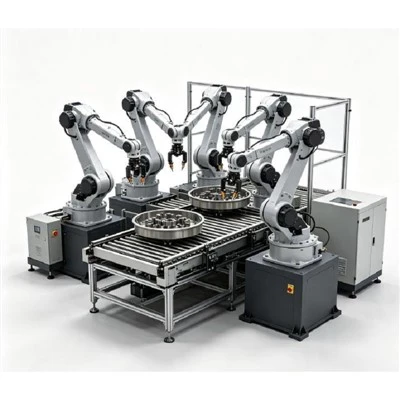
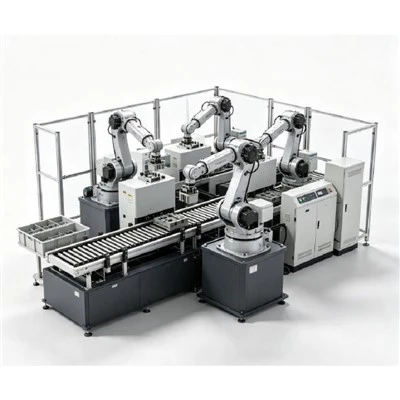
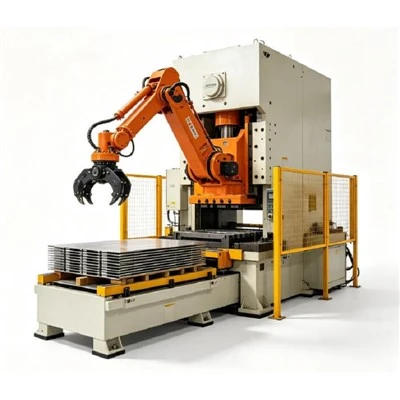


Vad är industrirobot?
En industrirobot är en som har utvecklats för att automatisera intensiva produktionsuppgifter som de som krävs av en ständigt rörlig monteringslinje. Som stora tunga robotar placeras de i fasta positioner inom en industrianläggning och alla andra arbetsuppgifter och processer kretsar kring dem.

Funktioner hos EMET Industrial Robot
Precision och noggrannhet:Industrirobotar är konstruerade för exakta och exakta rörelser, vilket säkerställer att de kan utföra uppgifter med en hög grad av noggrannhet.
Programmeringsflexibilitet:Dessa robotar kan programmeras för att utföra ett brett spektrum av uppgifter, vilket gör dem anpassningsbara till olika tillverkningsprocesser.
Repeterbarhet:Industrirobotar kan upprepa uppgifter konsekvent utan att försämra noggrannheten, vilket bidrar till pålitliga och enhetliga produktionsprocesser.
Hastighet och effektivitet:De är kapabla till höghastighetsoperationer, vilket leder till ökad effektivitet i tillverkningsprocesser.
Lastkapacitet:Industrirobotar kommer med varierande nyttolastkapacitet, vilket gör att de kan hantera olika vikter och storlekar av material eller produkter.
Säkerhetsanordningar:Avancerade säkerhetsfunktioner, såsom sensorer och kollisionsdetekteringssystem, säkerställer en säker arbetsmiljö genom att förhindra olyckor och kollisioner med människor eller andra föremål.
Mångsidighet i sluteffektorer:Sluteffektorn eller verktyget som är kopplat till roboten kan anpassas för specifika uppgifter, vilket förbättrar robotens förmåga att hantera olika operationer.
Integration med andra system:Industrirobotar kan integreras med andra tillverkningssystem, vilket skapar en sömlös och automatiserad produktionslinje.
Fjärrövervakning och kontroll:Vissa robotar erbjuder fjärrövervakning och kontrollfunktioner, vilket gör att operatörer kan hantera och övervaka robotens prestanda på avstånd.
Energieffektivitet:Många industrirobotar är designade för att vara energieffektiva, vilket bidrar till att minska driftskostnaderna och miljöpåverkan.
Adaptivt lärande:Vissa avancerade industrirobotar är utrustade med adaptiva inlärningsmöjligheter, vilket gör det möjligt för dem att förbättra sin prestanda över tid genom erfarenhet och dataanalys.
Lång livslängd:Industrirobotar är byggda för att tåla tuffa industriella miljöer, vilket säkerställer en lång livslängd med minimala underhållskrav.
Modularitet:Modulära konstruktioner möjliggör enkla uppgraderingar och modifieringar, vilket gör att företag kan anpassa roboten till förändrade produktionsbehov.
Integration med Industry 4.0 Tekniker:Industrirobotar integreras ofta med Industry 4.0-tekniker, såsom IoT (Internet of Things)-anslutning och dataanalys, vilket förbättrar den totala tillverkningseffektiviteten och kontrollen.

Samarbetsrobotar
Collaborative Robots eller Cobots är robotar som direkt och säkert kan interagera med människor i en delad arbetsyta. Det finns många typer och märken av kollaborativa robotar på marknaden.
Kartesiska robotar
Kartesiska robotar, som också kallas linjära robotar eller portalrobotar, är industrirobotar som arbetar på tre linjära axlar som använder det kartesiska koordinatsystemet (X, Y och Z), vilket innebär att de rör sig i raka linjer på 3-axeln (upp och ner, in och ut och från sida till sida). Kartesiska robotar är ett populärt val på grund av att de är mycket flexibla i sina konfigurationer, vilket ger användarna möjlighet att justera robotens hastighet, precision, slaglängd och storlek. Kartesiska robotar är en av de mest använda robottyperna för industriella applikationer och används ofta för CNC-maskiner och 3D-utskrift.
SCARA robotar
SCARA är en akronym som står för Selective Compliance Assembly Robot Arm eller Selective Compliance Articulated Robot Arm. SCARA-robotar fungerar på 3-axeln (X, Y och Z) och har också en roterande rörelse. SCARA-robotar utmärker sig i sidorörelser och rör sig vanligtvis snabbare och har enklare integration än kartesiska robotar. Vanligtvis används SCARA-robotar för montering och palletering, såväl som för biomedicinapplikationer.
Artikulerade robotar
Articulated Robots mekaniska rörelser och konfiguration påminner mycket om en mänsklig arm. Armen är monterad på en bas med vridled. Armen i sig kan ha allt från två roterande leder upp till tio roterande leder som fungerar som axlar, med varje ytterligare led eller axel som möjliggör en större grad av rörelse. De flesta artikulerade robotar använder fyra eller sex axlar. Typiska tillämpningar för ledade robotar är montering, bågsvetsning, materialhantering, maskinvård och förpackning.
Cylindriska robotar
Cylindriska robotar har en roterande led vid basen och en prismatisk led för att ansluta länkarna. Robotarna har ett cylindriskt format arbetshölje, vilket uppnås med roterande axel och en utdragbar arm som rör sig i en vertikal och glidande rörelse. Cylindriska robotar används ofta i trånga arbetsytor för enkel montering, maskinvård eller beläggningsapplikationer på grund av deras kompakta design.
Delta robotar
Delta Robots, eller parallella robotar, har tre armar kopplade till en enda bas, som är monterad ovanför arbetsytan. Delta Robots arbetar i en kupolform och kan röra sig både känsligt och exakt i höga hastigheter på grund av att varje led i ändeffektorn styrs direkt av alla tre armarna. Delta-robotar används ofta för snabba plock- och platsapplikationer inom livsmedels-, läkemedels- och elektronikindustrin.
Polarrobotar
Polar Robots, eller sfäriska robotar, har en arm med två roterande leder och en linjär led kopplad till en bas med en vridled. Robotens axlar samverkar för att bilda en polär koordinat, vilket gör att roboten kan ha ett sfäriskt arbetshölje. Polar Robots anses vara en av de första typerna av industrirobotar som någonsin utvecklats. Polarrobotar används ofta för pressgjutning, formsprutning, svetsning och materialhantering.
Fördelar med industrirobot
Bättre kvalitet och konsekvens
Tillsammans med annan teknik – som det industriella internet of things (IIoT) eller 3D-utskriftsrobotar – kan industrirobotar ge bättre produktionskvalitet och mer exakta och tillförlitliga processer. Ytterligare fördelar inkluderar också minskade cykeltider och realtidsövervakning för att förbättra förebyggande underhållsmetoder.
Maximal produktivitet och genomströmning
En industrirobot ökar hastigheten för tillverkningsprocesser, bland annat genom att arbeta 24/7. Robotar behöver inga pauser eller skiftbyten. Hastigheten och pålitligheten hos robotar minskar i slutändan cykeltiden och maximerar genomströmningen.

Större säkerhet
Att använda robotar för repetitiva uppgifter innebär färre risker för skador för arbetare, särskilt när tillverkningen måste ske under fientliga förhållanden. Dessutom kan handledare övervaka processen online eller från en avlägsen plats.
Minskade direkta arbetskostnader
Kostnaden för att låta en person sköta många tillverkningsoperationer är ofta dyrare än robot. Detta kan också frigöra arbetare så att deras kompetens och expertis kan användas inom andra affärsområden, såsom teknik, programmering och underhåll.
Tillämpning av industrirobot
Bågsvetsning
Bågsvetsning, eller robotsvetsning, blev vanligt på 1980-talet. En av drivkrafterna för att byta till robotsvetsning är att förbättra säkerheten för arbetare från ljusbågsbränning och inandning av farliga ångor.
Punktsvetsning
Punktsvetsning förenar två kontaktande metallytor genom att rikta en stor ström genom punkten, som smälter metallen och bildar svetsen som levereras till punkten på mycket kort tid (cirka tio millisekunder).
Materialhantering
Materialhanteringsrobotar används för att flytta, packa och välja produkter. De kan också automatisera funktioner som är involverade i överföringen av delar från en utrustning till en annan. De direkta arbetskostnaderna minskar och mycket av de tråkiga och farliga aktiviteter som traditionellt utförs av mänsklig arbetskraft elimineras.
Maskinvård
Robotautomatisering för maskinskötsel är processen att lasta och lossa råmaterial till maskiner för att bearbeta och övervaka maskinen medan den gör ett jobb.
Målning
Robotmålning används i biltillverkning och många andra industrier eftersom det ökar produktens kvalitet och konsistens. Kostnadsbesparingar uppnås också genom mindre omarbetning.
Plockning, packning och palletering
De flesta produkter hanteras flera gånger innan den slutliga leveransen. Robotplockning och förpackning ökar hastigheten och noggrannheten samtidigt som produktionskostnaderna sänks.
hopsättning
Robotar monterar rutinmässigt produkter, vilket eliminerar tråkiga och tröttsamma uppgifter. Robotar ökar produktionen och minskar driftskostnaderna.
Mekanisk skärning, slipning, gradning och polering
Att bygga in skicklighet i robotar ger ett tillverkningsalternativ som annars är mycket svårt att automatisera. Ett exempel på detta är tillverkning av ortopediska implantat, såsom knä- och höftleder. Att putsa och polera en höftled för hand kan normalt ta 45-90 minuter medan en robot kan utföra samma funktion på bara några minuter.
Limning, självhäftande tätning och sprutmaterial
Sealer-robotar är byggda med många robotarmskonfigurationer som gör det möjligt för roboten att applicera lim på alla typer av produkter. Den primära fördelen med denna applikation är ökad kvalitet, snabbhet och konsistens hos slutprodukten.
Andra processer
Dessa inkluderar inspektion, vattenskärning och lödrobotar.
Hur man väljer industrirobot
Flexibilitet
Om din applikation kräver fem eller sex frihetsgrader, behöver du sannolikt en ledad robot. Om du bara behöver en eller två axlar kan du välja en billigare modell.
Fart
Om din verksamhet behöver en mycket hög produktionshastighet, skulle en deltarobot rekommenderas.
Utrymme och fotavtryck
En kartesisk eller deltarobot kommer att erbjuda fördelen med ett mindre fotavtryck som tar upp mindre fabriksgolvyta.
Teknik
Tänk på kostnaden för design, montering och installation.
Pålitlighet
Ett mekaniskt fel kan resultera i kostsamma produktionsförseningar. Om dina robotar är lätta att felsöka och reparera kan du öka produktionen med minimala förseningar.
Underhåll av industrirobot
Dagliga kontroller
Vissa viktiga funktioner bör förekomma dagligen för att säkerställa att industrirobotar fungerar enligt standarder. Dessa kontroller är överflödiga men kommer att fånga de flesta uppenbara problem med industrirobotar innan de börjar sin dagliga verksamhet. Dessa kontroller är följande:
Kontrollera visuellt externa komponenter med avseende på skador och slitage.
Ta bort allt damm eller skräp från sensorer eller optiska komponenter.
Kontrollera efter fett- eller oljeläckage och rengör och fyll på vid behov.
Lyssna efter överdrivna vibrationer eller ovanliga ljud.
Månatliga kontroller
Månatliga kontroller bör vara mer detaljerade än dagliga kontroller men är fortfarande till stor del ytliga. Dessa kommer att fånga upp eventuella driftsproblem och förhindra de flesta problem som uppstår:
Rengör och ventilera robotstyrenhetens kylfläktar för att maximera luftflödet.
Säkerhetskopiera robotstyrenhetens minne.
Genomför en visuell inspektion av roboten i rörelse, kontrollera roboten, selen och kablarna.
Kvartalsvisa kontroller
Kvartalskontroller är ännu mer detaljerade än månatliga kontroller och fokuserar på säkerhetsfunktioner och fixturer. Dessa kontroller inkluderar följande:
Kontrollera alla anslutningar mellan roboten och eventuell strömförsörjning, fläktar eller säkerhetsutrustning.
Kontrollera alla enhetskablar för veck, klämpunkter, skärsår, revor eller lösa anslutningar.
Dra åt alla bultar, speciellt externa monteringsbultar.
Rengör den mekaniska enheten i detalj för att ta bort spån eller skräp.
Årliga kontroller
Årliga kontroller bör vara extremt detaljerade för att täcka alla aspekter av maskinens funktionalitet. Det här är dags att granska alla prestandamått från det senaste året för att se om maskinen har visat några tecken på att sakta ner eller förbruka mer ström än vanligt. Några av kontrollerna inkluderar följande:
Det rekommenderas att byta batterier varje år i den mekaniska enheten, RAM, APC och CPU. Det är viktigt att se till att dessa batterier inte dör, eftersom detta kan orsaka allvarliga funktionsproblem.
Byt ut fett och olja och se till att välja alternativ som rekommenderas av tillverkaren.
Inspektera bromsens funktion för att säkerställa inga förseningar.
Genomför grundliga funktionstester för att säkerställa att roboten uppfyller specifikationerna.
Komponenter i industrirobot
Styrenheten är i huvudsak robotens hjärna. Det är en specialiserad dator som kommunicerar med roboten och talar om för den vad den ska göra. Detta är länken mellan den mänskliga operatören och roboten. Styrenheten består av både hårdvaru- och mjukvarukomponenter för att hantera varierande uppgifter, från rörelsekontroll till databehandling.
Robotarmen är en viktig del av alla industriella robotsystem. Robotarmen efterliknar en mänsklig arms rörelser och består av tre huvuddelar: basen, axeln och underarmen. Dessa delar har leder och elmotorer för att kontrollera deras rörelser, vilket ger flexibilitet och precision.
Varje led ger industriroboten en viss grad av frihet. Till exempel rör sig axeln upp och ner, armbågen framåt och bakåt, och handleden tillåter ändeffektorn (i huvudsak robotens hand) att ta tag i och manipulera föremål.
Även känd som end-of-arm-verktyg, sluteffektorer är robotars händer. Sluteffektorer finns i olika typer, beroende på applikation. Vissa robotar har flera sluteffektorer som kan bytas ut efter behov beroende på uppgiften. Två vanliga sluteffektorer är gripdon och verktyg.
Tillverkare skapar ofta anpassade sluteffektorer för att möta specifika behov. Till exempel inom bilindustrin använder robotar sluteffektorer som är utformade för att hantera delar som dörrar, säten eller motorer under montering.
Sensorerna är i grunden robotens sinnen, och de spelar en viktig roll för hur dessa robotar fungerar. De ger viktig information om robotens omgivning, vilket gör att den kan fatta beslut i realtid. De vanligaste typerna är synsystem och mikrofoner, som fungerar som robotens ögon och öron.
Drivsystemet är det som driver robotens rörelser. Det ger den kraft och rörelse som behövs för att flytta robotens delar. Det finns tre huvudtyper av drivsystem: hydrauliska, elektriska och pneumatiska. Valet mellan dessa drivsystem beror på robotens specifika behov och de uppgifter den är designad för.
Vår fabrik
Vi har en komplett fabriksproduktion, kvalitetsövervakning och leverans.

Ultimate FAQ Guide to Industrial Robot
F: Vad är en industrirobot?
F: Vad används industrirobotar till?
F: Vilka är de olika typerna av industrirobotar?
F: Vad är en ledad robot?
F: Vad är en SCARA-robot?
F: Vilka är säkerhetsaspekterna när man arbetar med industrirobotar?
F: Vad är framtiden för industriell robotik?
F: Vad kostar en industrirobot?
F: Vilka är fördelarna med att använda industrirobotar?
F: Vilka är nackdelarna med att använda industrirobotar?
F: Hur fungerar industrirobotar?
F: Vad är skillnaden mellan programmering och undervisning av en industrirobot?
F: Vilken typ av programmeringsspråk används för industrirobotar?
F: Vilka färdigheter behövs för att arbeta med industrirobotar?
F: Vilken roll spelar sensorer i industrirobotar?
F: Vilken roll har sluteffektorer i industrirobotar?
F: Vad är en kollaborativ robot?
F: Vad är skillnaden mellan en traditionell industrirobot och en kollaborativ robot?
F: Vilka är fördelarna med att använda kollaborativa robotar?
F: Vilka är några exempel på uppgifter som lämpar sig för kollaborativa robotar?